引言
智能化战争
来临,未来作战中如何运用智能化系统,制定什么样的规则成为关注焦点。本文作者根据陆军主要作战功能,区分自主系统级别,确定了自主作战规则,搭建了未来智能化陆战的基本框架,值得借鉴和学习。
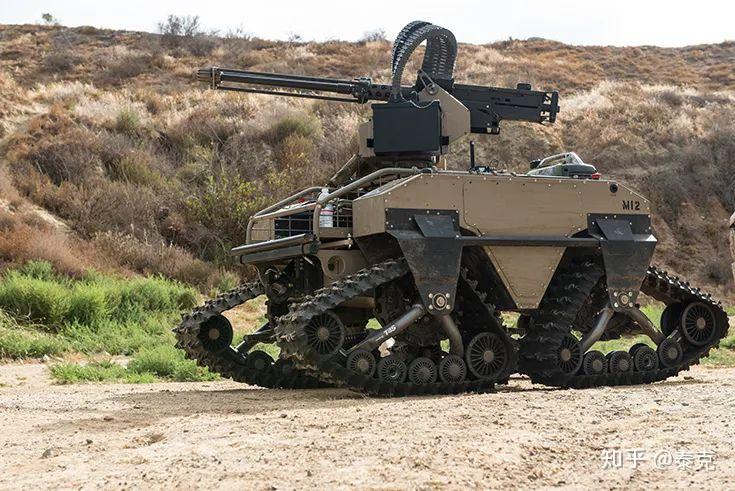
第5海军陆战队第3营的于2016年7月8日在加利福尼亚州彭德尔顿营
的海军陆战队基地的模拟战斗环境中测试了新设备,例如无人多用途战术运输(MUTT)车辆。MUTT被设计为一种力量倍增器,可增强远征能力,使海军陆战队能够覆盖更大的区域,并以最小的战术足迹提供出色的火力。
战略家分析军事历史以了解战争的演变,但是他们也经常通过科幻小说来预测战争的未来,《星球大战第1集:幻影》威胁反映了地面作战未来的标准愿景,自主机器人在人类霸主的引导下参战。这种观点遵循非常简单的逻辑:战斗是危险的,那么为什么不使用技术来降低对人类的危险呢?而另外一些电影同样擅长捕捉在战斗中使用自主系统的相反观点。以电影《黑客帝国》和《终结者》为例,都宣扬着一个警示性的故事,即自治系统可以创造出无与伦比的摧毁敌人的能力。但是,如果不加以限制,过度使用自治会破坏人类。
这些信念体现在陆军对使用自主系统的官方立场中,这表明自主系统旨在为作战人员提供支持,而不是取代它们。因此,如《星球大战》电影中所见,将大量机器人战斗人员扔到战场上的愿景是科幻小说。但是,使用自治系统将士兵带入战斗已逐渐成为科学现实。
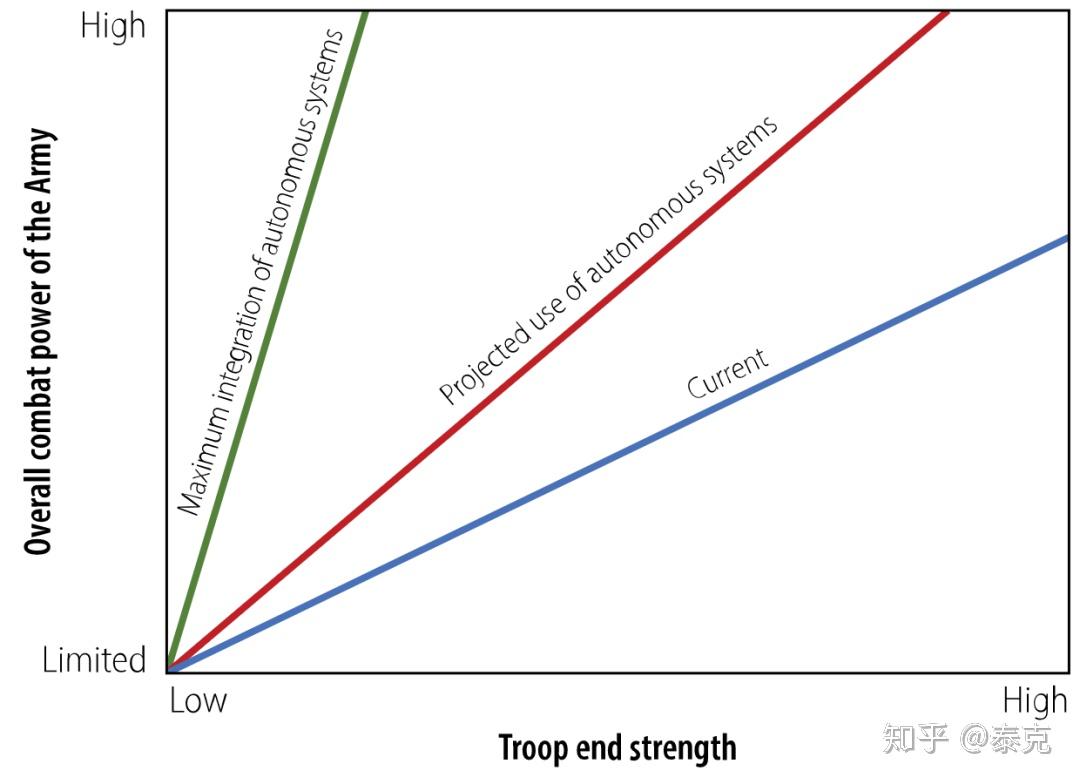
图1.在不同自治系统集成水平下,总战斗力和部队末端力量之间的权衡
众所周知,陆军一直在稳定地投资于自主系统的开发。如图1中的概念图所示,该图绘制了陆军的战斗力与总兵力的对比,使用自治系统提供了战略优势。自治系统提供了战斗倍增系数,使陆军可以增加其战斗力,同时还可以减少部队人数。当前,对自主权的投资受到财务限制和技术水平的限制。尽管这些有限的投资仍然导致作战倍增系数的显著增加,但是与将自治系统集成到最大容量的情况相比,这些增加很小。
本文着手解释在给定技术固有局限性的情况下,陆军可以最大程度地将自主系统集成到其作战中的能力。这些局限性决定了使用自主系统执行通过作战人员职能捕获的各种陆军任务的适当性。尽管某些任务将仍然由人为驱动,但其他任务可以完全自动化,尽管大多数任务将介于两者之间。反过来,此分析为自治系统的资源分配和实现提供了建议和指导。
作战功能
为了在多域作战环境中保持竞争力,问题不是“我们应该”,而是“我们在哪里”变得更加自主?陆军由一百万多名士兵组成,包括450多种不同的军事职业(MOS),从步兵到水管工再到兽医。这些工作中的一部分可以从增加自治中极大地受益,而另一些则不能。与这些不同的职务相关的广泛任务通常在六个作战职能中获取。
作战功能是指一组任务和系统(人员、组织、信息和流程),这些任务和系统通过指挥官用来完成任务的共同目的而结合在一起。美国陆军的六种作战功能包括:
-
任务指挥:其他五种作战功能的集成,使指挥官能够平衡指挥艺术和控制科学;
-
行动与机动:获得相对于敌人的相对优势地位以及对使用武力的其他威胁;
-
情报:收集和处理信息以加深对敌人,地形和民情等事项的了解;
-
打击:对目标进行间瞄射击
、防空和导弹防空以及联合射击; -
维持:提供支持和服务,以确保行动自由,扩大行动范围并延长持久力;
-
保护:保留兵力,以便指挥官可以运用最大的战斗力来完成任务。
每个作战功能都包含几个顶级子功能。例如,维持作战功能包括提供后勤、人员和卫生服务支持。反过来,这些顶级子功能中的每个子功能都包括几个下级子功能。提供物流支持,例如,包括提供维护、运输、供应、野战服务、运营合同、分配和一般工程师支持。
总共205个不同的下级子功能构成了陆军任务的全部范围。这些较低级别的功能非常具体,并提供了足够的粒度来分析该功能的自治性是否适当。例如,很少有自治权可用于提供宗教支持。但是,高度自治可以应用于采用通信安全性。然后,将每个顶级子功能和作战功能的结果汇总在一起。
自治规则
对不同联邦政策和策略的审查提供了与在地面战斗中实施自主系统有关的一组规则。将自治权应用于每个下级子功能的适当性取决于以下六个规则:
-
在遵守其他规则的情况下,应在具有潜在危险的情况下对人类使用自治系统。
-
对于计算量大的任务,自治系统将比人类更受青睐,从而可以总体上减少人为精神错误的可能性;同样,自主系统应用于需要精神耐力的严峻平凡任务。
-
军事指挥位置,无论是美国的,盟军的还是敌对的,都将仍然是人;
-
在某些需要人与人之间的联系的任务(例如关键领导参与和牧师支持)方面,人将比自治系统更受青睐;
-
自治系统的使用不会导致陆军执行其任务的能力下降;
-
任何涉及杀害人类的活动都需要人为判断或“人在回路
”。
自治级别
尽管通常将自治系统设想为终结者式机器人,但实际上,自治系统的范围可以从自动工资软件到远程控制的无人机再到车辆的巡航控制。由于自治级别范围很广,将自治分为固定范围很有用。该表显示了将用于此分析的四个不同级别的自治。
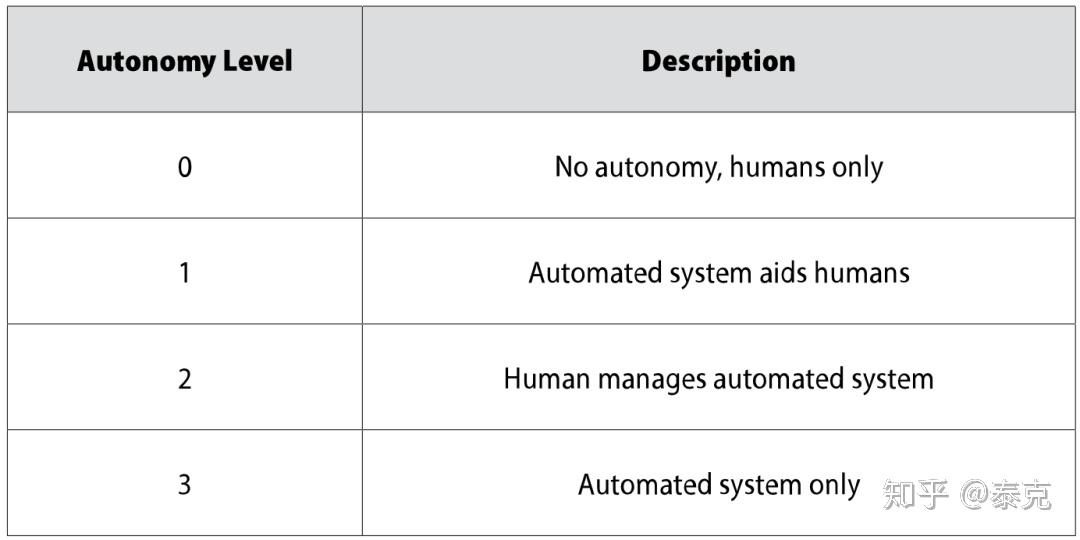
表:不同级别的自主权
0级表示当前未使用任何自动化。自治级别为0的示例是驾驶传统汽车。1表示人类使用自动化系统来提高其完成任务的能力,例如汽车中的巡航控制系统。2级表示人工和自动化系统正在共同完成任务,尽管人工主要是为系统提供输入,例如具有后备人工或远程操作员的“自动驾驶”汽车。3级表示人员已退出循环,系统正在自行执行任务,例如可以通过自身交通从一个航路点导航到另一个路点的全自动驾驶汽车。
对战斗功能的每个较低级别的子功能进行了分析,以根据上一节中确定的规则确定最大自治级别。
情报作战功能

情报作战功能是军事中最普遍和最全面的任务,因为它的结果驱动着所有行动。如图2所示,情报作战功能由四个子功能组成,有可能使用大量自治权。
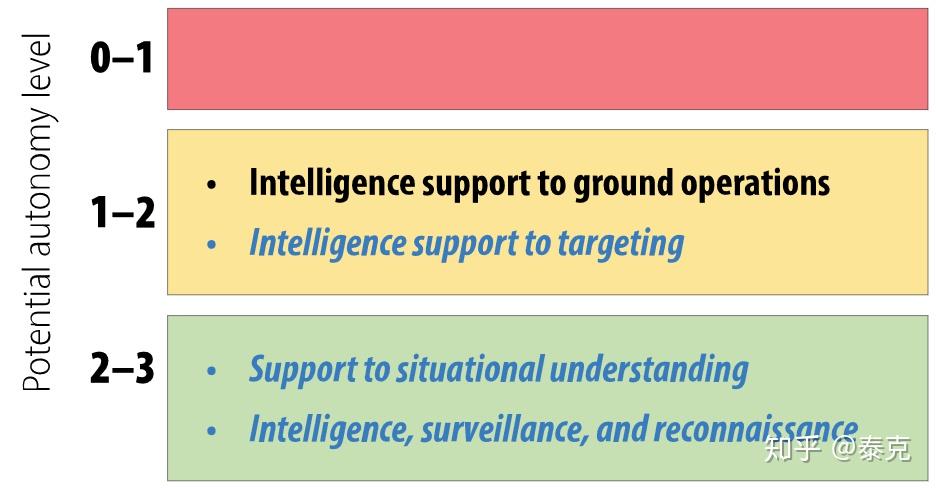
图2.情报作战功能的自治级别(蓝色斜体字的子功能表示当前使用自治的区域)
当前,自治系统实际上支持人类分析人员的所有子功能,因为它们使分析人员更容易收集和处理数据。无人机已经用于情报收集已有数十年了。此外,自主软件代码用于网络空间监视以收集情报。还有一些正在开发中的系统,例如美国特种作战司令部的超级启用操作员,它们将使用更高级别的自治权来自动化从收集到分析的整个情报过程。
规则1和2推动了将自主系统用于这些作战功能。情报收集是一项危险的活动,通常需要人类在敌后行动,以收集有关敌人和地形的数据。自治系统可以收集许多此类数据,因为它们具有收集和处理大量原始数据的能力。
尽管有这些好处,某些子功能在可能的自主权方面受到限制。对地面行动的情报支持仍将需要人的参与,以了解与地面行动相关的人员维度。此外,目标定位需要人在回路中,以便在数据分析中进行人为判断。但是,情报对态势理解的支持以及情报,监视和侦察都可以实现相当高的自治性。
QinetiQ Talon 5机器人于2019年5月7日在科罗拉多州温特帕克市的渡鸦挑战赛中移动了无人机。Raven的挑战是一项年度活动,旨在为军事和政府机构的爆炸物处理人员和公共安全炸弹小队提供在现实,家庭,战术环境下的互操作性培训。
行动与机动作战功能
行动和机动作战功能包括那些与对敌军机动和使用直接火力有关的功能。子任务包括机动作战、战术动作、直接射击、占领区、执行侦察和其他相关任务。图3显示了移动和机动作战功能的可能自治程度。
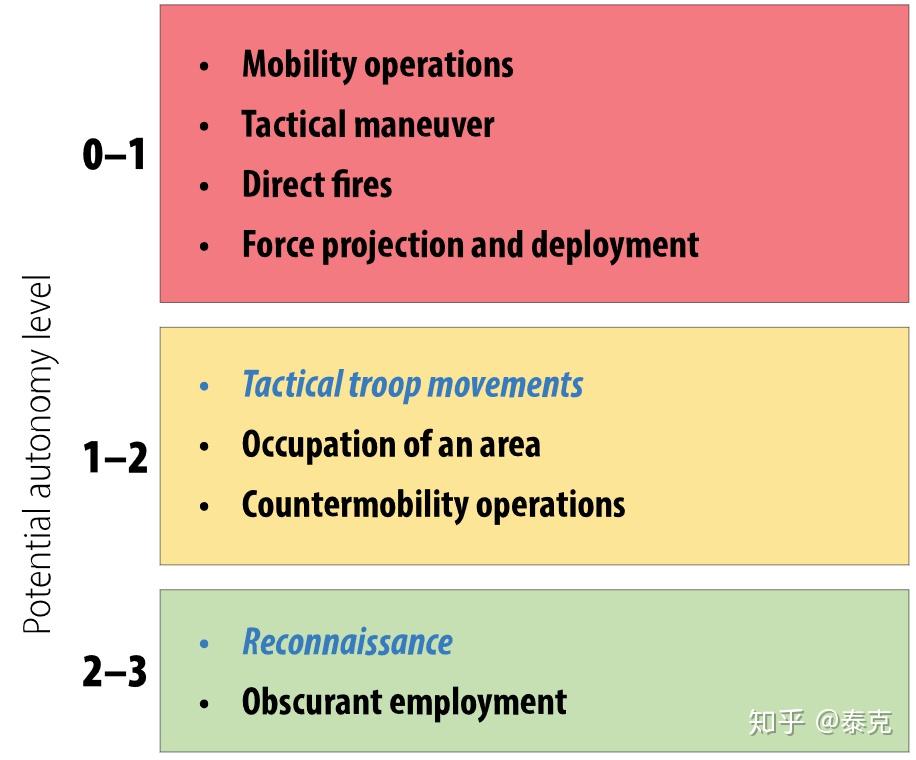
图3.行动和机动作战功能的自治级别(蓝色斜体字的子函数表示当前使用自治的区域)
当前,有很大的努力将自主权整合到该作战功能中,特别是对于战术机动和侦察子功能。例如,“小队多用途设备运输”是一种机器人车辆,它跟随下车的小队,通过携带大部分设备来增强其运动能力。另一个重要的工作是未来垂直升力飞机,它将包括自动飞行功能,以使单位不受飞行机组人员的限制。其他几个计划,例如美国国防高级研究计划局的X班实验计划,正在寻求进一步增强自主系统的使用,尤其是用于侦察的系统。
一些项目还涉及将自主权整合到战术机动和直接射击行动中。但是,这些项目受到了很大的限制,例如高级目标和致命性自动系统程序,该程序只是在移动平台上的远程控制枪,可提供与目标的额外对峙。但是,它仍然需要指定的操作员。
根据规则6为行动和机动作战功能设置了自治级别,并且两个子功能(执行侦察和使用遮盖剂)可能具有较高的自治级别,因为它们不需要使用致命打击力。较低级别的自治权可以集成到其他三个子功能中:战术部队运动,占领区和反机动行动。这些子功能可能涉及使用武力,因此尽管可能主要是监督,但仍需要人工参与。其他四个子功能(机动作战、战术机动、直接射击和部队投射)涉及直接使用武力,因此,只能以非常有限的能力使用自主权。
自治系统的集成受到杀伤链中人员的需求的相当限制。因此,自治系统对防御行动比对进攻行动更有用。进攻性行动包括封锁并杀死敌人,这本质上需要一个人参与。但是,安全和防御行动往往涉及阻止敌人,这可以在没有致命武力的情况下完成,因此可以自治。
打击作战功能
陆军准则参考出版物1-03,《陆军通用任务列表》给出了火力作战功能的四个顶级子功能:整合火力,提供火力支持,整合空对地作战以及采用防空和导弹防御。每个子任务和相关的自治级别如图4所示。
图4.火力功能的自治级别(蓝色斜体字的子功能表示当前使用自治的区域)
自主在火力作战功能中的使用仅限于检测威胁并支持提供直接火力支持所需的计算。但是,仍然需要人类瞄准并发射武器。大多数炮兵系统(例如M109 Paladin)均包含计算机软件,以帮助实现自动瞄准过程。此外,这些系统正在使用先进的自动化技术进行升级,以实现更好的威胁检测,更快的瞄准和自动瞄准。
与行动和机动作战功能相似,规则6设定了打击作战功能中的哪些子功能可以使用自主权。火力支援涉及直接对敌使用武力,因此,尽管自治可以支持士兵,但其使用受到限制。火力和空对地作战的整合都支持子任务。因此,尽管仍然需要人为优先火力,但一定程度的自治是适用的。对空防御是一种防御性行动,不需要杀死人类。另外,这是一个计算量很大的过程,需要非常快的动作。这样,对于使用自治系统来说,此子功能已经成熟。
保护作战功能
保护性作战功能由15个顶层子功能组成,从治安行动到爆炸物处理再到对空防御,不一而足。这些子功能按其可能的自治级别分类,如图5所示。
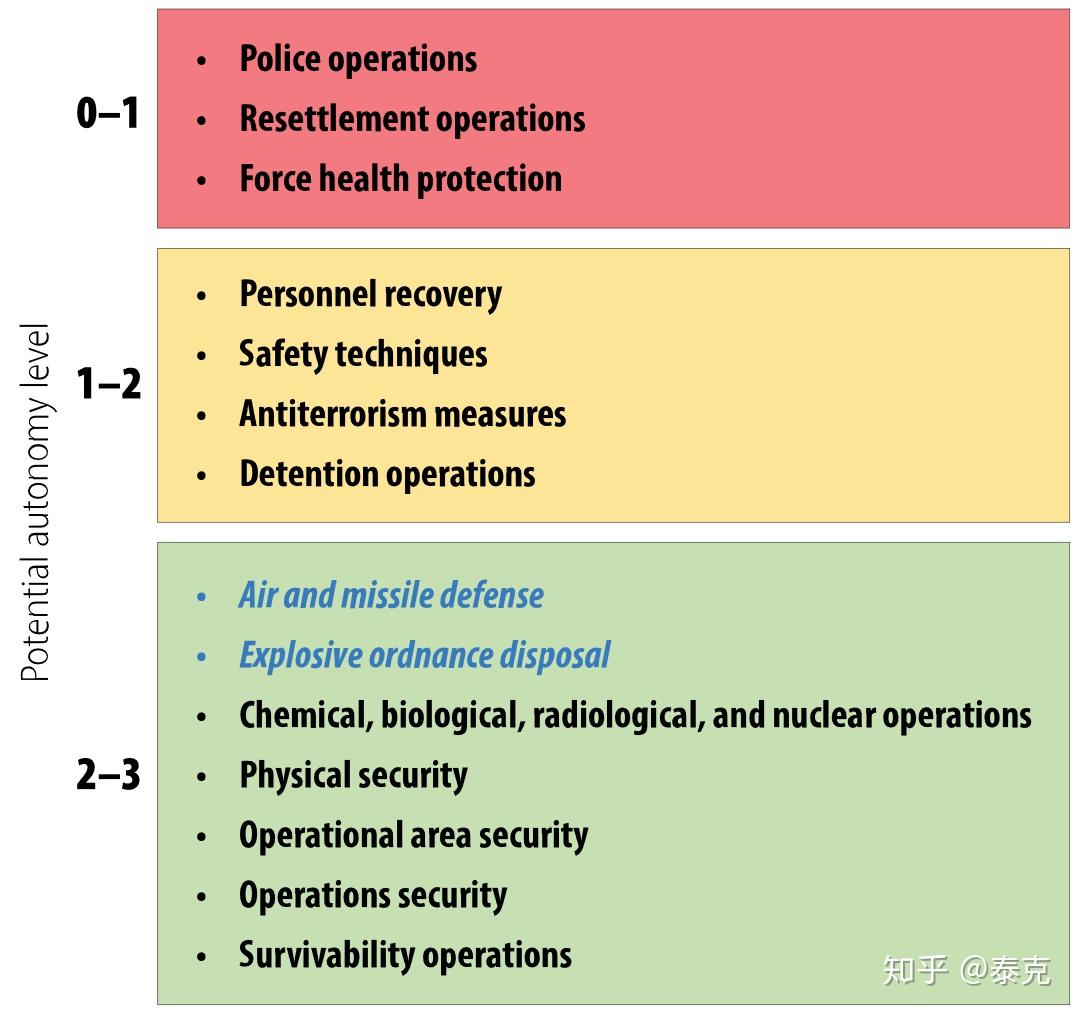
图5.保护性战斗功能的自治级别(蓝色斜体字的子功能表示当前使用自治的区域)
保护性作战职能本质上是防御性的。如前所述,自治可以更好地应用于防御性行动,而不是进攻性。但是,规则第4条设定了对此战斗功能使用自主权,因为其某些功能需要人与人之间的大量互动,包括警察行动,安置行动和健康保护。其他子功能仍然需要人与人之间的交互,因此必须将人保持在循环中。这些子功能包括人员操作、安全、反恐措施和拘留操作。但是,与战斗功能保护相关的大部分任务可能包含大量的自治权。
尽管潜力很大,但是在保护性作战功能中自主系统的当前使用还是受到一定限制。防空系统使用自主系统来跟踪和销毁来袭敌机。此外,爆炸物处理人员还使用远程控制的自治系统(例如TALON
和PackBot机器人)来防御爆炸物。
保护性作战职能在未来的行动中拥有使用高级自主权的众多机会。这些机会有多种原因。首先,保护本质上是固有的响应方式,因此在执行特定输入后将执行操作。这些动作通常需要快速的响应时间,而自治系统具有比人类更快的响应时间的潜力。第二,许多任务遵循条令步骤,这需要最少的人为判断,并且已经具备了自治的条件。第三,这些任务中有许多涉及将人类置于妥协的位置。
以生存能力操作为例。要建造坚固的战斗位置,需要挖掘战斗位置,并放置和填充黑斯科篮子(用于建造大型障碍)。通常用于商业应用的远程操作前端装载机将允许士兵从受保护的位置执行这些任务。经过进一步的整合工作,可以想象在地图上绘制战斗位置,然后由一组自动化系统来调查该区域,执行威胁评估,设计最佳战斗位置并在人类到达现场之前进行构建。设防完成后,自治系统可以帮助发现并阻止对该地区的侵犯。
维持作战功能
维持作战职能分为三个高级任务:后勤、人员和卫生服务支持。12图6显示可以对这些子功能中的每一个应用多少自治权。
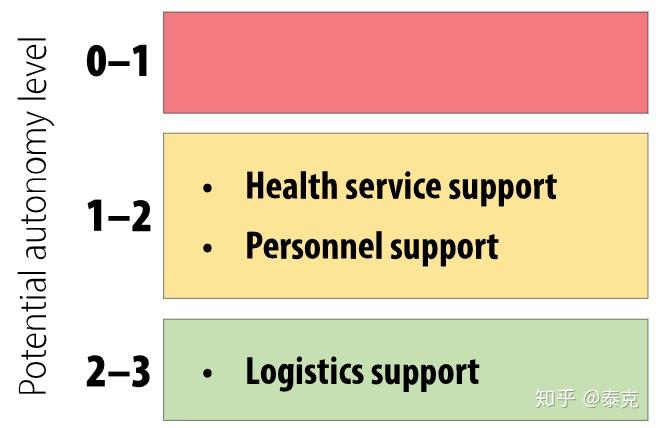
图6.维持作战职能的自治级别
当前,自主系统很少用于维持作战功能。自动化后勤任务将需要对大量军用车辆和设备进行重大更新。该过程昂贵,资源有限并且目前的维持能力已足够。但是,随着简易爆炸装置威胁的增加以及车队运营的危险,利用自动驾驶技术的自动车队将减少部队人数,同时也挽救生命。
与保护性战斗功能相似,规则4为每个子功能设置了最大自治级别的限制。卫生服务支持和人员都需要一定程度的人与人互动;但是,这些子功能的某些部分可以自动化。例如,属于人员支持的财务管理支持可以从处理工资的自治软件中受益。但是,牧师的支持(也属于人员支持)仍将需要牧师。
物流可以实现更高程度的自治。后勤支助项下包括的许多任务遵循既定程序;例如,对车辆执行预防性维护检查和维修需要核对清单并确保车辆正常运行。当流程遵循非常固定的程序时,就可以自治。
此外,将自主性纳入维持性作战职能还具有许多战略利益。自治系统使人类流离失所将扩大行动范围。敌人传统上将补给线作为容易的目标,然后需要额外的安全性,将士兵从更关键的任务中撤离。自治系统需要的安全性较低,并且承担的风险更高,从而使它们可以更快地通过对人类不安全的区域。
任务指挥作战功能