引言
智能化战争
来临,未来作战中如何运用智能化系统,制定什么样的规则成为关注焦点。本文作者根据陆军主要作战功能,区分自主系统级别,确定了自主作战规则,搭建了未来智能化陆战的基本框架,值得借鉴和学习。
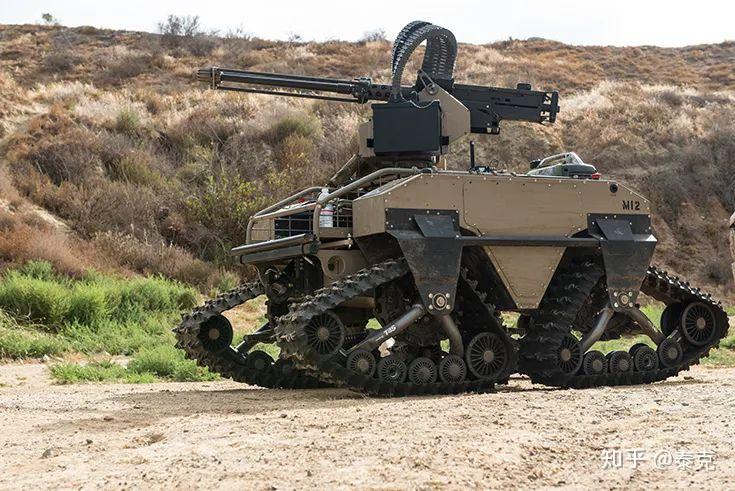
第5海军陆战队第3营的于2016年7月8日在加利福尼亚州彭德尔顿营
的海军陆战队基地的模拟战斗环境中测试了新设备,例如无人多用途战术运输(MUTT)车辆。MUTT被设计为一种力量倍增器,可增强远征能力,使海军陆战队能够覆盖更大的区域,并以最小的战术足迹提供出色的火力。
战略家分析军事历史以了解战争的演变,但是他们也经常通过科幻小说来预测战争的未来,《星球大战第1集:幻影》威胁反映了地面作战未来的标准愿景,自主机器人在人类霸主的引导下参战。这种观点遵循非常简单的逻辑:战斗是危险的,那么为什么不使用技术来降低对人类的危险呢?而另外一些电影同样擅长捕捉在战斗中使用自主系统的相反观点。以电影《黑客帝国》和《终结者》为例,都宣扬着一个警示性的故事,即自治系统可以创造出无与伦比的摧毁敌人的能力。但是,如果不加以限制,过度使用自治会破坏人类。
这些信念体现在陆军对使用自主系统的官方立场中,这表明自主系统旨在为作战人员提供支持,而不是取代它们。因此,如《星球大战》电影中所见,将大量机器人战斗人员扔到战场上的愿景是科幻小说。但是,使用自治系统将士兵带入战斗已逐渐成为科学现实。
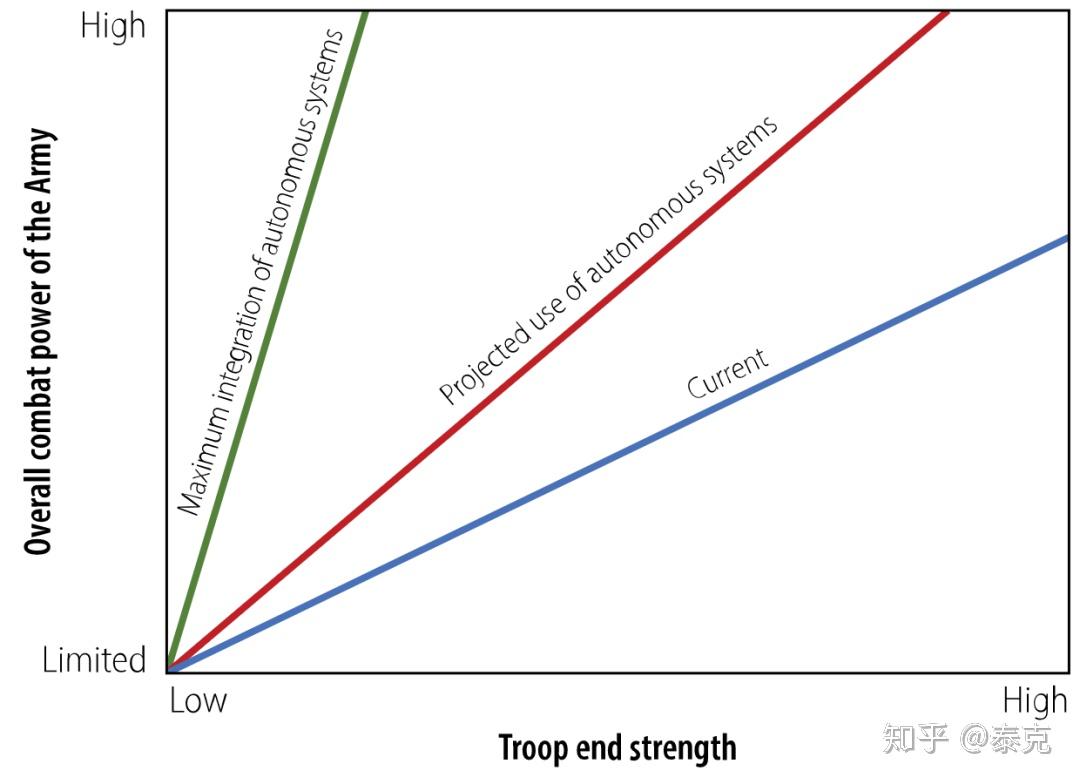
图1.在不同自治系统集成水平下,总战斗力和部队末端力量之间的权衡
众所周知,陆军一直在稳定地投资于自主系统的开发。如图1中的概念图所示,该图绘制了陆军的战斗力与总兵力的对比,使用自治系统提供了战略优势。自治系统提供了战斗倍增系数,使陆军可以增加其战斗力,同时还可以减少部队人数。当前,对自主权的投资受到财务限制和技术水平的限制。尽管这些有限的投资仍然导致作战倍增系数的显著增加,但是与将自治系统集成到最大容量的情况相比,这些增加很小。
本文着手解释在给定技术固有局限性的情况下,陆军可以最大程度地将自主系统集成到其作战中的能力。这些局限性决定了使用自主系统执行通过作战人员职能捕获的各种陆军任务的适当性。尽管某些任务将仍然由人为驱动,但其他任务可以完全自动化,尽管大多数任务将介于两者之间。反过来,此分析为自治系统的资源分配和实现提供了建议和指导。
作战功能
为了在多域作战环境中保持竞争力,问题不是“我们应该”,而是“我们在哪里”变得更加自主?陆军由一百万多名士兵组成,包括450多种不同的军事职业(MOS),从步兵到水管工再到兽医。这些工作中的一部分可以从增加自治中极大地受益,而另一些则不能。与这些不同的职务相关的广泛任务通常在六个作战职能中获取。
作战功能是指一组任务和系统(人员、组织、信息和流程),这些任务和系统通过指挥官用来完成任务的共同目的而结合在一起。美国陆军的六种作战功能包括:
-
任务指挥:其他五种作战功能的集成,使指挥官能够平衡指挥艺术和控制科学;
-
行动与机动:获得相对于敌人的相对优势地位以及对使用武力的其他威胁;
-
情报:收集和处理信息以加深对敌人,地形和民情等事项的了解;
-
打击:对目标进行间瞄射击
、防空和导弹防空以及联合射击; -
维持:提供支持和服务,以确保行动自由,扩大行动范围并延长持久力;
-
保护:保留兵力,以便指挥官可以运用最大的战斗力来完成任务。
每个作战功能都包含几个顶级子功能。例如,维持作战功能包括提供后勤、人员和卫生服务支持。反过来,这些顶级子功能中的每个子功能都包括几个下级子功能。提供物流支持,例如,包括提供维护、运输、供应、野战服务、运营合同、分配和一般工程师支持。
总共205个不同的下级子功能构成了陆军任务的全部范围。这些较低级别的功能非常具体,并提供了足够的粒度来分析该功能的自治性是否适当。例如,很少有自治权可用于提供宗教支持。但是,高度自治可以应用于采用通信安全性。然后,将每个顶级子功能和作战功能的结果汇总在一起。
自治规则
对不同联邦政策和策略的审查提供了与在地面战斗中实施自主系统有关的一组规则。将自治权应用于每个下级子功能的适当性取决于以下六个规则:
-
在遵守其他规则的情况下,应在具有潜在危险的情况下对人类使用自治系统。
-
对于计算量大的任务,自治系统将比人类更受青睐,从而可以总体上减少人为精神错误的可能性;同样,自主系统应用于需要精神耐力的严峻平凡任务。
-
军事指挥位置,无论是美国的,盟军的还是敌对的,都将仍然是人;
-
在某些需要人与人之间的联系的任务(例如关键领导参与和牧师支持)方面,人将比自治系统更受青睐;
-
自治系统的使用不会导致陆军执行其任务的能力下降;
-
任何涉及杀害人类的活动都需要人为判断或“人在回路
”。
自治级别
尽管通常将自治系统设想为终结者式机器人,但实际上,自治系统的范围可以从自动工资软件到远程控制的无人机再到车辆的巡航控制。由于自治级别范围很广,将自治分为固定范围很有用。该表显示了将用于此分析的四个不同级别的自治。
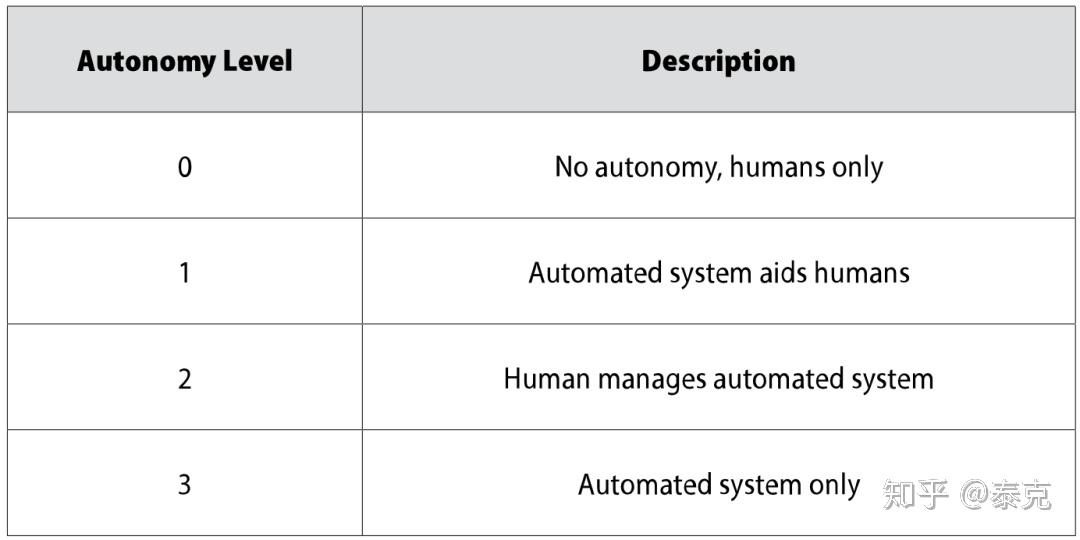
表:不同级别的自主权
0级表示当前未使用任何自动化。自治级别为0的示例是驾驶传统汽车。1表示人类使用自动化系统来提高其完成任务的能力,例如汽车中的巡航控制系统。2级表示人工和自动化系统正在共同完成任务,尽管人工主要是为系统提供输入,例如具有后备人工或远程操作员的“自动驾驶”汽车。3级表示人员已退出循环,系统正在自行执行任务,例如可以通过自身交通从一个航路点导航到另一个路点的全自动驾驶汽车。
对战斗功能的每个较低级别的子功能进行了分析,以根据上一节中确定的规则确定最大自治级别。
情报作战功能

情报作战功能是军事中最普遍和最全面的任务,因为它的结果驱动着所有行动。如图2所示,情报作战功能由四个子功能组成,有可能使用大量自治权。
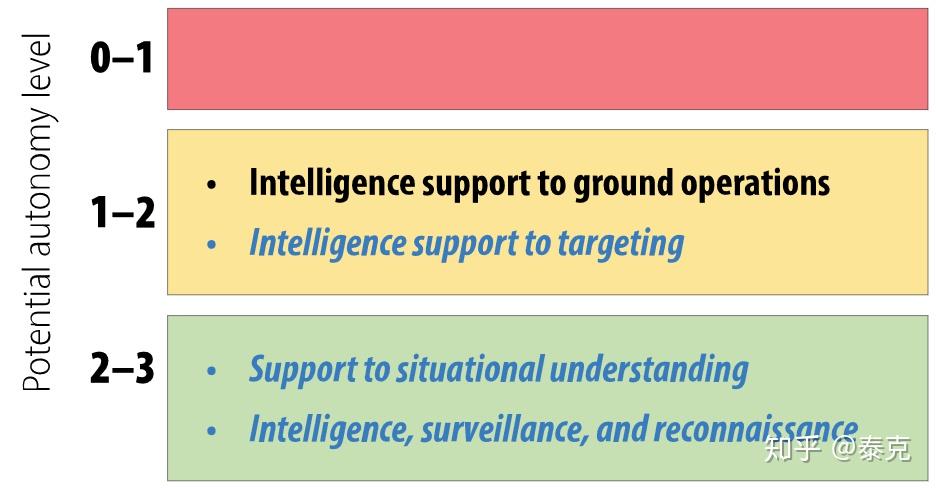
图2.情报作战功能的自治级别(蓝色斜体字的子功能表示当前使用自治的区域)
当前,自治系统实际上支持人类分析人员的所有子功能,因为它们使分析人员更容易收集和处理数据。无人机已经用于情报收集已有数十年了。此外,自主软件代码用于网络空间监视以收集情报。还有一些正在开发中的系统,例如美国特种作战司令部的超级启用操作员,它们将使用更高级别的自治权来自动化从收集到分析的整个情报过程。
规则1和2推动了将自主系统用于这些作战功能。情报收集是一项危险的活动,通常需要人类在敌后行动,以收集有关敌人和地形的数据。自治系统可以收集许多此类数据,因为它们具有收集和处理大量原始数据的能力。
尽管有这些好处,某些子功能在可能的自主权方面受到限制。对地面行动的情报支持仍将需要人的参与,以了解与地面行动相关的人员维度。此外,目标定位需要人在回路中,以便在数据分析中进行人为判断。但是,情报对态势理解的支持以及情报,监视和侦察都可以实现相当高的自治性。
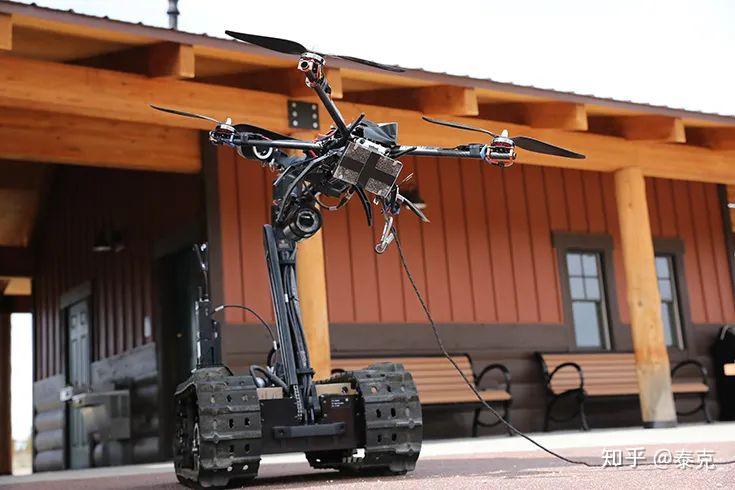
QinetiQ Talon 5机器人于2019年5月7日在科罗拉多州温特帕克市的渡鸦挑战赛中移动了无人机。Raven的挑战是一项年度活动,旨在为军事和政府机构的爆炸物处理人员和公共安全炸弹小队提供在现实,家庭,战术环境下的互操作性培训。