本文介绍如何用智能任务分配系统,帮助作为战斗管理者的飞行员分配无人自主蜂群的任务。
作为空中骑士的飞行员,不仅需要抗高G物理过载,还需要抗高认知过载。
前者通过体能训练和抗荷服,后者通过认知训练和AI智能任务分配。
对于武装攻击直升机飞行员来说,它不仅要操控价值数千万美元的战机穿越敌方防空网,还要同时指挥六架、八架甚至更多无人机执行侦察、打击和电子战任务。
这些无人机有的挂载精密传感器,有的是一次性使用的空射效应器。
在紧张的战斗管理过程中,认知负载最高的工作就是多无人机的自动化任务分配。
这一工作,对于人类大脑这种碳基智能体来说过于复杂,需要由硅基的AI智能体来承担繁重的作战资源分配工作,从而让飞行员专注于任务意图和高阶决策。
本文介绍的这项研究(参考资料[1]),设计了一种基于AI智能体的任务规划架构,且同时支持集中式和分布式两种任务规划方式,以适应不同类型的任务。
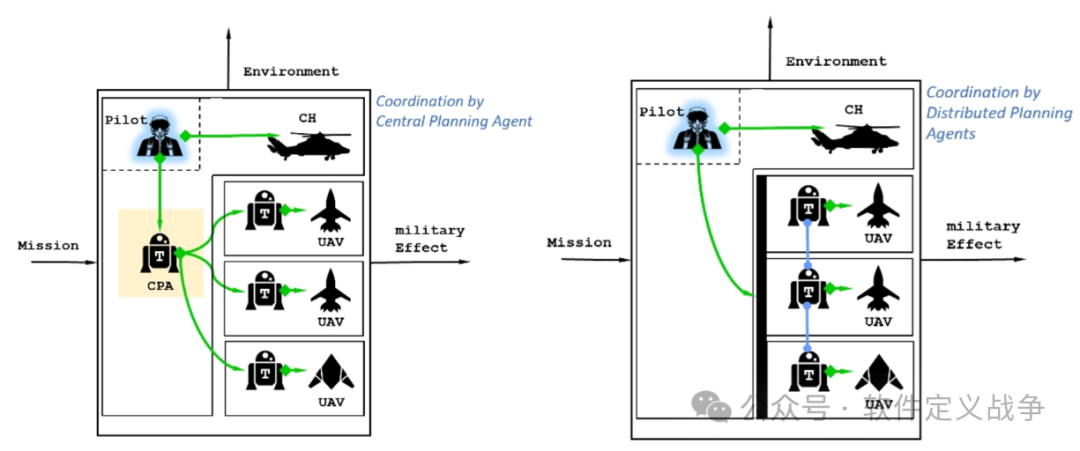
图左:集中式任务规划架构,有人机上有一个中央智能体,负责各无人机的任务分配。图右:分布式任务规划架构,由各无人机上的AI智能体通过市场机制进行任务协调。
与本文研究相关的阅读建议:
任务为中心的CCA(协同作战飞机)设计优化:基于任务仿真和多学科设计优化
上述参考资料,如果有需要的,可以扫描下面的二维码加入圈子后下载。
一、有人-无人编队中的人机工作负荷失衡
有人-无人编队(MUM-T)代表了空战模式的范式转变。
传统空中战斗管理中,飞行员只需关注驾驶舱内的飞行仪表和武器系统。
但在未来的MUM-T任务中,飞行员需要同时扮演着多个角色:飞行员、任务指挥官、无人机操作员和战术协调员。
这种多重身份带来了严重的工作负荷危机。当飞行员同时操控本机飞行并监控多架无人机时,认知工作负荷急剧增加。
更糟糕的是,这种高强度的工作负荷往往伴随着作战资源的利用不足——无人机的能力没有得到充分发挥,因为飞行员根本没有精力去微操每一个作战资源。
解决方案就是任务式指挥,人类飞行员智能体与AI智能体共享权威和共同目标追求。
一个完整的任务定义包含三个要素:
-
任务目标(作用于哪个对象)
-
行动方式(如何完成任务)
-
限定信息(任务特定参数,如时间窗口或优先级)
人类飞行员只需委派高层任务意图,AI智能体负责理解、分解和执行这些任务。
二、自动化任务分配系统的架构设计
这项研究提出的任务分配构架,支持两种截然不同的AI智能体协作方式,分别适应不同的任务类型。
2.1 集中式规划方式
集中式规划方式的核心是在有人机上有一个中央智能体(下图左侧的智能体CPA),承担无人机蜂群的AI指挥官角色。
飞行员将任务高阶意图发送给中央智能体,它拥有全局视野和计算资源,能够统筹优化整个无人机编队的行动。
中央智能体将高层任务意图分解为子任务,并计算最优执行参数,然后分配给每一架无人机。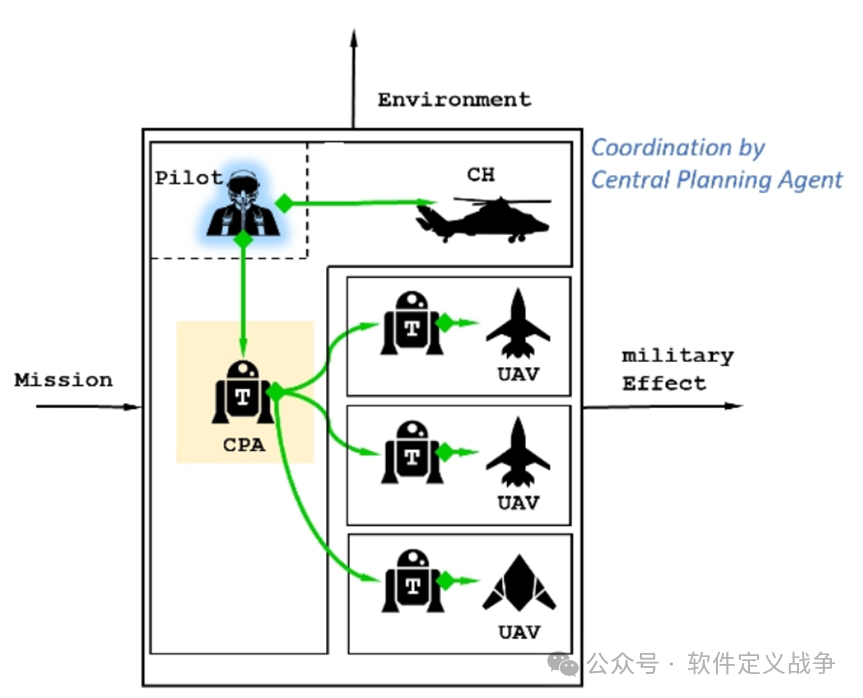
这种架构的好处是——中央智能体可以协调复杂的协同攻击,确保多架无人机同时命中多个目标。
集中式任务规划方式特别适合协同攻击任务,因为协同攻击需要精确的时间协调和武器-目标匹配。中央智能体能够统筹考虑所有变量,确保火力分配的多目标帕累托最优。
然而,这种设计也会带来一些问题:一旦中央节点与无人机失联或中央节点失效,整个系统就会崩溃;而且随着无人机数量增加,任务分配优化问题的计算复杂度呈指数级增长,可能无法满足实时任务规划的需求。
2.2 分布式规划方式
分布式规划方式则采用蜂群智能的思路。飞行员将高阶任务意图告知所有无人机,各无人机自主协调,通过协商确定谁来执行哪个子任务。
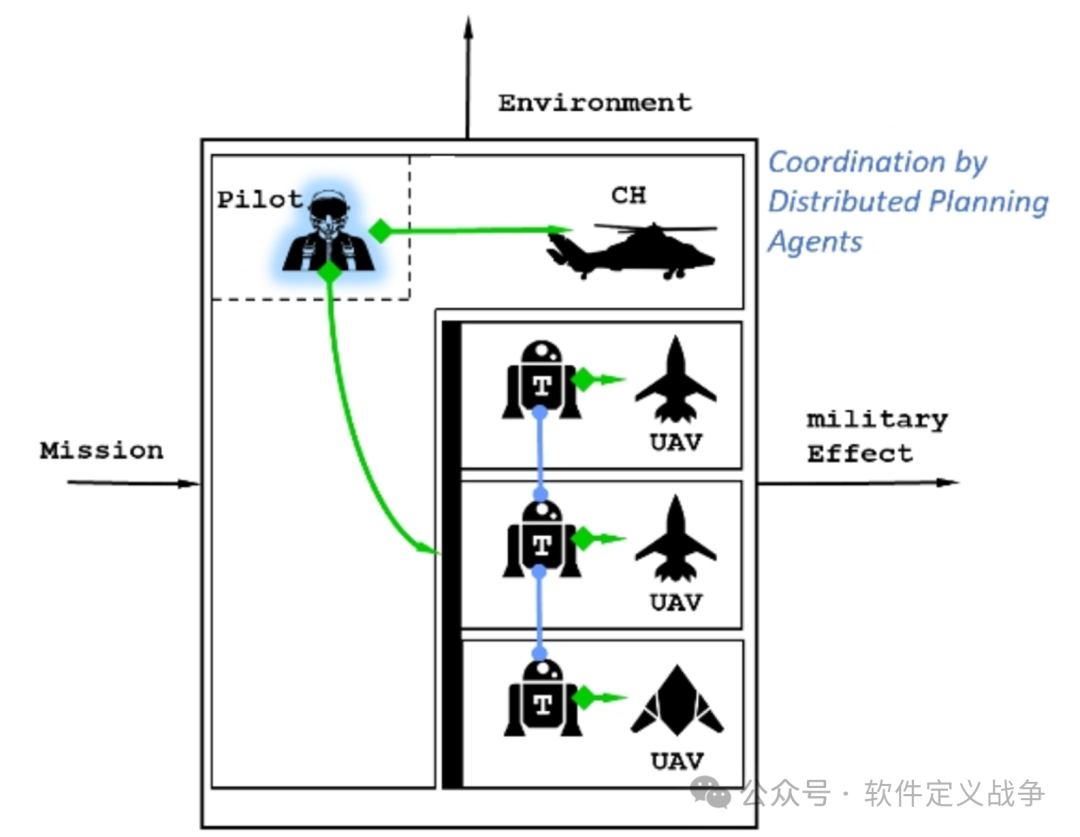
无人机之间的协商,从技术上讲采用了市场拍卖算法。每架无人机根据自身状态、武器载荷、燃料水平和与目标的距离,计算完成特定任务的效用值,然后向协调器提交竞标。协调器基于优化策略评估这些竞标,选择获胜者。这个过程重复进行,直到所有子任务分配完毕。
分布式规划方式,与集中式规划方式相比,鲁棒性和可扩展性更强——即使部分无人机失联,剩余平台仍能重组并继续任务;增加无人机数量不会显著增加通信负担或计算延迟。但代价是可能只能获得次优解,而非全局最优。
三、人机交互流程
系统采用如下四个步骤的闭环流程:
-
选择:飞行员从战术菜单选择高层任务;
-
生成:自动化任务规划系统创建包含具体执行细节的行动方案,包括无人机编组选择、子任务分配和执行参数设定;
-
确认:飞行员评审行动方案,选择批准、拒绝或要求重新生成行动方案;
-
执行:实施行动方案,系统持续向飞行员反馈状态。
这一流程体现了以人为中心的自动化理念。人类保留战术决策权,AI智能体处理执行细节。
四、任务分配优化问题的形式化定义
自动化任务规划系统需要支持两类截然不同的无人机平台的任务分配:
-
高价值多用途无人机:类似于小型战斗机,携带多种传感器和武器,可以执行复杂任务并返回基地;
-
一次性空射效应器(ALE,更严谨来说应该叫LE,把空去掉):从直升机、其他无人机或地面发射的消耗性小型飞行器,执行侦察、诱饵或自杀式攻击任务。
自动化任务规划系统要能够根据无人自主平台的特性,自动调整任务分配策略。
研究团队将任务分配问题形式化为一个匹配问题:寻找最优分配矩阵A,将任务集合T映射到无人机集合U,最优化目标就是最大化任务成功率P(A)。
P(A)代表在分配矩阵A下的任务成功概率。这个概率取决于多个因素:无人机的传感器性能、武器杀伤概率、燃料状态、与目标的距离,以及敌方威胁环境。
在集中式任务规划中,上述匹配问题转化为一个组合优化问题。对于协同攻击任务,优化变量包括:哪架无人机攻击哪个目标、使用什么武器、以什么速度和角度接近目标。随着变量数量的增加,匹配问题演变为多旅行商问题的变种——这是NP-Hard的问题。
为了在短时间内获得可行解,研究团队采用元启发式算法,如遗传算法、进化算法或模拟退火。这些方法不保证找到全局最优解,但能在可接受时间内提供满意解。
如果任务分配采用分布式规划方式,要解上述匹配问题,则需要采用市场拍卖机制简化计算。每架无人机独立计算自己的成本函数和效用值,协调器只需执行拍卖算法匹配供需。这种分解协调策略将复杂的全局优化,分解为多个可并行计算的局部优化问题。
五、案例分析
5.1 协同攻击案例
飞行员发现敌方防空阵地、指挥所和弹药库三个高价值目标,需要同一时间摧毁以避免敌方警觉。
手动协调三架无人机同时命中三个不同目标几乎是不可能的任务,但自动化任务分配系统能够在秒级完成计算。
人机交互流程如下:飞行员通过传感器界面标记目标,选择"协同攻击"战术,中央智能体立即生成攻击方案。方案详细规划了每架无人机的航线、武器选择和攻击时序。飞行员审阅行动方案后批准执行。
在无人机飞往目标的途中,系统自动控制传感器指向各个目标,进行自动目标识别。飞行员只需在界面点击"确认目标"按钮,而不需要手动操作传感器进行复杂扫描。
攻击完成后,系统再次自动扫描目标区域,进行毁伤评估。飞行员通过"确认摧毁"按钮核实战果,系统据此更新战场态势图。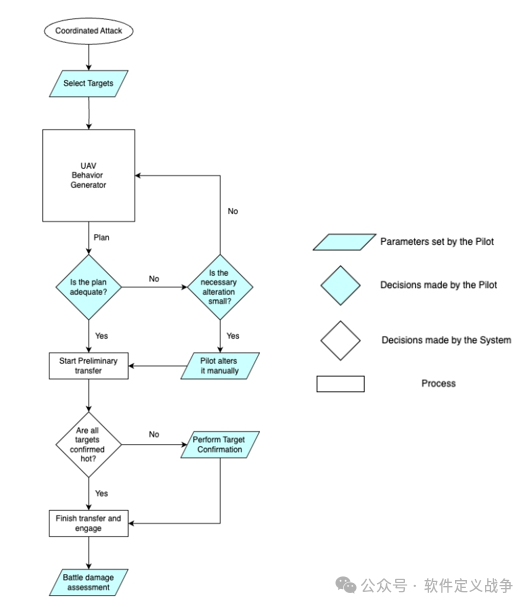
在技术层面,协同攻击的成功依赖于杀伤概率模型。
首先计算命中概率P(H),即武器成功击中目标的概率;然后计算条件杀伤概率P(K|H),即在命中条件下摧毁目标的概率。
对于某些硬目标,可能需要多次命中(N次)才能确保摧毁。系统会根据无人机携带的武器特性(如弹头威力、制导精度)计算其对特定目标的杀伤概率。只有当单架无人机的杀伤概率低于设定阈值时,系统才会分配多架无人机协同攻击同一目标。
5.2 侦察任务的灵活配置
与协同攻击任务不同,侦察任务没有即时的杀伤链闭环,但需要持续的信息收集和态势感知。
在这个案例中,设计了两种侦察模式:区域扫描和定点监视。
对于区域扫描这类侦查模式,飞行员在数字地图上框选侦察区域,指定时间限制。系统根据区域面积和时间约束,自动计算所需无人机数量。如果区域广阔但时间紧迫,系统会派遣更多无人机进行快速区域搜索;如果时间不敏感但要求彻底排查,则执行详尽区域搜索。
优化目标转变为最大化目标发现概率。系统计算无人机轨迹,确保传感器覆盖范围最大化,同时避免不必要的重叠。这涉及复杂的航路规划算法,需要考虑无人机的续航能力、传感器视角、地形遮蔽和敌方威胁区域。
在定点监视这个侦查模式下,飞行员需要持续监视特定目标(如敌方指挥中心或可疑车辆),系统自动控制无人机在目标周围盘旋。传感器自动指向目标,图像实时传回座舱显示器。飞行员可以随时接管传感器控制,进行详细观察,但系统承担维持航路和稳定指向的繁重工作。
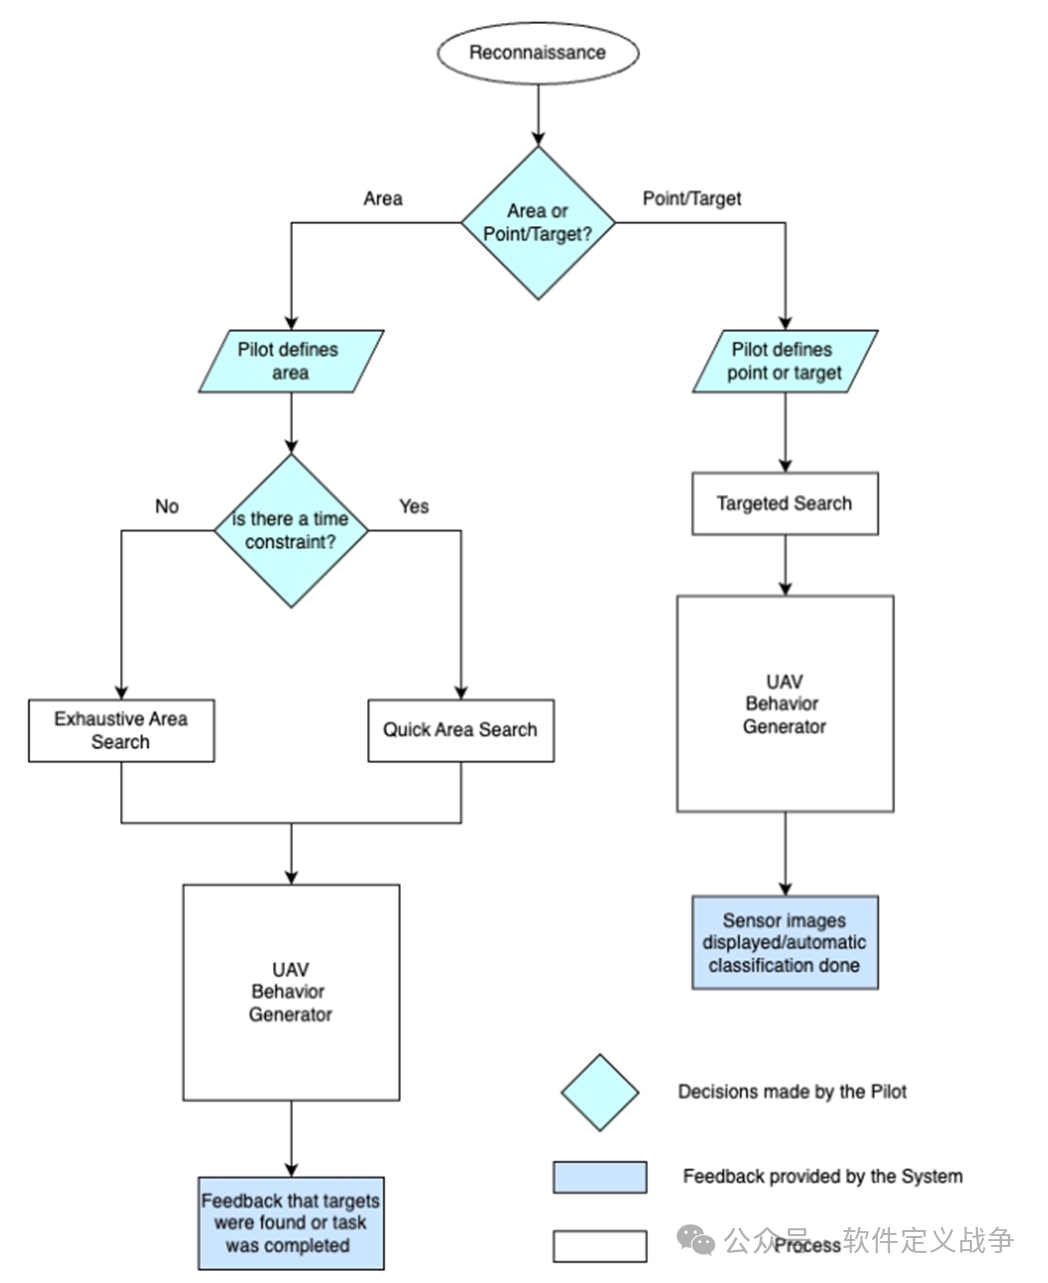
不同侦察模式的反馈机制不同。对于区域扫描任务,系统只在发现潜在目标或任务完成时通报,避免持续干扰飞行员;对于定点监视任务,则提供连续的实时视频流。这种分级反馈策略确保信息在需要时可用,但不给飞行员造成认知负担。
由于侦察任务涉及大量变量(轨迹点、速度、资产配置、传感器参数),更适合采用分布式任务规划方式。每架无人机独立规划任务目标、局部航路,通过协调避免碰撞和重复覆盖,这种方案在计算上更为可行。
六、未来展望
随着无人机蜂群技术的成熟,一个飞行员指挥一个编队将成为常态。
这项研究提出的优化框架具有强大的扩展性——可以容纳更多类型的无人机、更复杂的任务模式和更动态的战场环境。
未来的发展方向包括:引入机器学习提升目标识别和威胁评估的准确性;开发自适应算法应对电子战环境下的通信降级;整合实时气象数据和敌方防空系统情报,动态调整任务计划。