无人集群“察打一体”方案全解析——从体系架构到关键算法
近年来,无人系统正从“单机智能”快速迈向“群体智能”。在实战需求牵引下,一种高度融合 侦察(察)—决策—打击(打) 的新型作战样式正在形成——无人集群察打一体系统。
它不再依赖单个平台完成全部任务,而是通过多无人平台协同感知、协同决策、协同打击,形成类似“蜂群”“狼群”的作战能力,具备分布式、低成本、高鲁棒性、强突防等显著优势。
本文将从以下五个层面,系统解析无人集群察打一体方案及其背后的关键算法:
① 什么是无人集群察打一体
② 典型系统架构与作战流程
③ 关键技术与核心算法
④ 工程实现中的难点与对策
⑤ 发展趋势与未来形态
一、什么是无人集群“察打一体”?
1.1 从“察打分离”到“察打一体”
传统作战体系中:
-
• 侦察平台(卫星、预警机、侦察机)负责信息获取
-
• 打击平台(飞机、导弹、火炮)负责火力投送
-
• 两者之间依赖指挥链路,周期长、链路脆弱
而“察打一体”强调:
感知—决策—打击在同一体系内闭环完成
当这种理念与“无人集群”结合后,便形成了新的作战范式:
-
• 多节点并行感知
-
• 群体智能协同决策
-
• 多方向、饱和式打击
1.2 无人集群的核心特征
无人集群通常具备以下特点:
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
当集群具备自主侦察 + 自主攻击能力,就构成了真正意义上的“察打一体集群”。
二、无人集群察打一体的典型系统架构
2.1 总体架构分层
一个典型的无人集群察打一体系统,通常可划分为 四个层级:
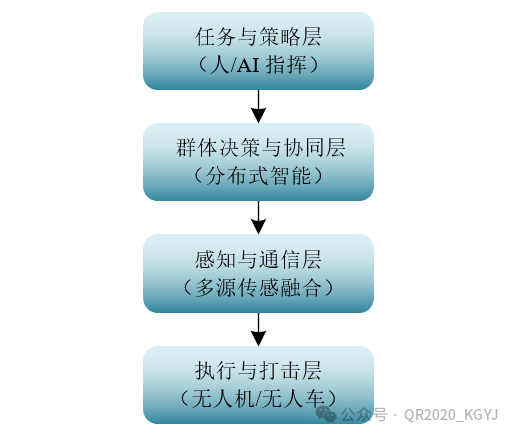
2.2 察打一体作战流程
一个典型的作战闭环如下:
1️⃣ 集群部署与编组
2️⃣ 多平台协同侦察
3️⃣ 目标检测与识别
4️⃣ 目标分配与火力协同
5️⃣ 自主或半自主打击
6️⃣ 战果评估与再规划
整个过程强调:
最小人工干预 + 最短决策链路
三、无人集群察打一体的关键技术与算法
这是整个系统的核心价值所在。
3.1 集群协同感知算法(“察”的基础)
3.1.1 多源传感融合
无人集群通常搭载多种传感器:
-
• 可见光相机
-
• 红外相机
-
• 激光雷达(LiDAR)
-
• 毫米波雷达
-
• 声学/无线电探测
关键算法包括:
-
• 多传感器时间同步
-
• 坐标系统一与外参标定
-
• 数据级 / 特征级 / 决策级融合
常见方法:
-
• 卡尔曼滤波 / 扩展卡尔曼滤波(EKF)
-
• 粒子滤波(PF)
-
• 贝叶斯融合
-
• 深度学习融合网络(Late Fusion / Attention Fusion)
3.1.2 分布式目标感知
在集群中,每个节点只掌握局部视野,需要通过协同实现全局感知。
核心问题包括:
-
• 多视角目标关联(Data Association)
-
• 重复目标去重
-
• 目标状态一致性维护
常用算法:
-
• JPDA(联合概率数据关联)
-
• GNN(全局最近邻)
-
• 基于图优化的目标融合
-
• 多智能体一致性算法(Consensus)
3.2 群体智能决策与控制算法(“脑”)
3.2.1 群体行为建模
经典模型包括:
-
• Boids 模型
-
• 分离(Separation)
-
• 对齐(Alignment)
-
• 聚合(Cohesion)
-
• 人工势场法(APF)
-
• 虚拟结构法(Virtual Structure)
这些模型用于实现:
-
• 编队飞行
-
• 自适应队形变换
-
• 障碍规避
3.2.2 分布式任务分配
在察打一体中,关键问题是:
哪个目标由谁打?
典型算法包括:
-
• 拍卖算法(Auction-based)
-
• 匈牙利算法(Hungarian)
-
• 分布式一致性分配(CBBA)
-
• 基于博弈论的任务分配
优化目标通常为:
-
• 最小总体打击时间
-
• 最大毁伤概率
-
• 最小集群损失
3.3 目标识别与威胁评估算法
3.3.1 目标检测与识别
主流技术路线:
-
• CNN / Transformer 目标检测
-
• YOLO 系列
-
• Faster R-CNN
-
• DETR
-
• 多模态识别(红外 + 可见光)
在集群中,重点不是“单机最优”,而是:
多机协同提升识别置信度
3.3.2 威胁评估模型
威胁评估通常考虑:
-
• 目标类型
-
• 距离与机动能力
-
• 对己方的潜在危害
方法包括:
-
• 层次分析法(AHP)
-
• 模糊综合评判
-
• 基于深度学习的威胁评分网络
3.4 协同打击与毁伤控制算法(“打”的核心)
3.4.1 多点协同打击
集群打击强调:
-
• 时间协同(同时命中)
-
• 方向协同(多角度突防)
-
• 火力协同(不同载荷互补)
关键算法:
-
• 时间窗口约束规划
-
• 多目标轨迹优化
-
• 协同制导(Cooperative Guidance)
3.4.2 自主毁伤评估(BDA)
打击后,集群可通过:
-
• 图像变化检测
-
• 红外热特征分析
-
• 回波强度变化
自动判断是否需要二次打击,形成真正闭环。
3.5 抗干扰与生存算法
在真实环境中,必须面对:
-
• 通信干扰
-
• GPS 拒止
-
• 节点损毁
对应算法包括:
-
• 去中心化通信拓扑(Mesh)
-
• 相对定位与视觉里程计
-
• 自愈网络重构算法
四、工程实现中的关键挑战
4.1 通信受限下的协同
-
• 带宽有限
-
• 延迟不确定
-
• 丢包严重
解决思路:
-
• 事件触发通信
-
• 语义级信息共享
-
• 本地自治优先
4.2 算法复杂度与实时性
-
• 集群规模 ↑
-
• 计算量指数增长
工程对策:
-
• 算法分层
-
• 轻量化模型
-
• 边缘计算 + 模型裁剪
4.3 安全与可控性
-
• 群体失控风险
-
• 算法不可解释
发展方向:
-
• 人在回路(Human-in-the-loop)
-
• 安全约束强化学习
-
• 可验证群体控制理论
五、发展趋势与未来形态
5.1 从“有人指挥”到“人机协同”
未来模式将是:
人设目标 + 群体自主执行
5.2 从规则驱动到学习驱动
-
• 强化学习
-
• 多智能体博弈
-
• 自进化策略
5.3 从单域集群到跨域集群
-
• 空中无人机
-
• 地面无人车
-
• 海面/水下无人平台
形成真正的:
跨域无人集群察打一体体系
六、结语
无人集群察打一体,并不是某一个算法、某一型无人机的突破,而是:
感知、通信、控制、决策、智能算法的系统性融合
它代表着未来战争形态中一个重要方向,也为自动驾驶、机器人群体、智能制造等民用领域提供了大量可迁移的技术思想。
如果说单智能体是“会思考的机器”,
那么无人集群,正在成为——
“会协作、会进化的人工智能系统”。