在推演系统中,远程打击任务的成功与否不仅依赖于飞机的作战能力,还与任务航路的精准规划息息相关。从起飞到着陆,整个航路的生成过程涉及多个阶段,每个阶段的决策都至关重要。
本篇文章将深入解析远程打击任务航路规划的技术流程,涵盖从起飞、集合、进近到目标打击、脱离、返航、着陆 的详细步骤,同时分析如何在航路生成过程中进行智能调整和优化,确保任务能够在各种环境和约束下顺利执行。
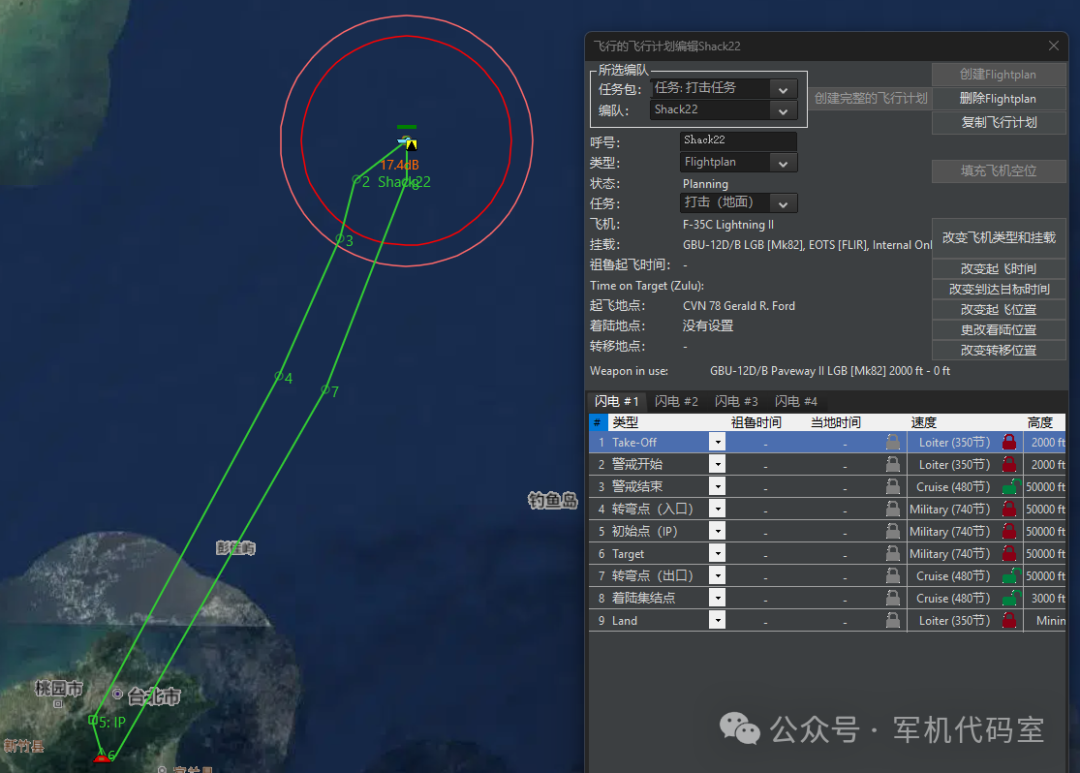
1 概述
1.1 任务要求
打击任务航路生成的目标是为战机(单机或编队)规划从起飞到着陆的完整航,这个过程需要确保:
战术合理性:任务中的航路设计需符合作战方案,如攻击方式、队形要求、打击手段等。
可执行性:飞机的飞行能力(速度、航程、爬升性能等)与燃油消耗必须满足任务需求。
环境适应性:考虑时间窗(如任务执行时限)、天气、敌方干扰等环境因素。
回退机制:若遇到燃油不足或路径无法通行的情况,系统需要提供回退或重试机制。
1.2 关键阶段
远程打击任务的航路规划一般包括以下主要阶段:
起飞 → 集合 → 进近 → 投放 → 脱离 → 返航
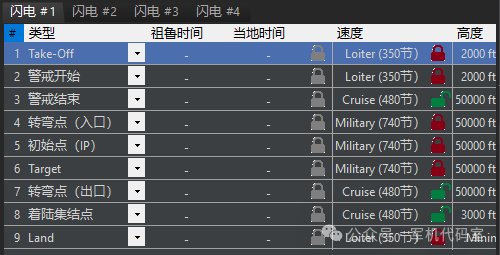
每个阶段都涉及不同的决策与计算,并且相互依赖。为确保航路生成的可行性与合理性,我们通过细化的流程控制来实现每个环节的自动化和智能化。
1. 起飞阶段:起飞航点是航路的起点,根据起飞点设置飞机的初始高度、速度、转弯率等基本飞行参数。
2. 集合阶段:对于编队任务为飞机生成集合点。在固定翼任务中,如果时间允许,飞机会先集合后再进入任务区;对于直升机,集合点距离较短。
3. 进近阶段:飞机根据目标位置生成进近航点,并根据攻击方式(如单轴、双轴等)生成进攻航路,最终设置武器发射点。
4. 投放阶段:此阶段为任务的核心,通过设定精确的目标点,确保飞机按照设定的速度和高度投放武器。
5. 脱离阶段:一旦完成打击任务,飞机需要安全脱离战斗区域。根据攻击方式(如多轴攻击、分队脱离等)生成复杂的脱离航路,保证飞行员安全。
6. 返航阶段:飞机脱离目标区域后,将根据任务要求进入返航阶段。对于直升机生成转弯点以引导着陆;对于固定翼飞机,则会组织编队飞行,最终生成着陆航点。
7. 加油阶段(可选):如果任务需求超过了飞机的飞行范围,在任务中插入补给或加油航点。
1.3 配置项
1. 任务参数:攻击方法、雷达行为、时间窗、编队规模与节奏、是否允许补给/特殊战术。
2. 条令约束:EMCON、燃油阈值、武器控制/优先级、补给策略。
3. 机型能力:速度/高度包线、油耗曲线、加油能力、地形跟随/避障能力。
2 总体流程
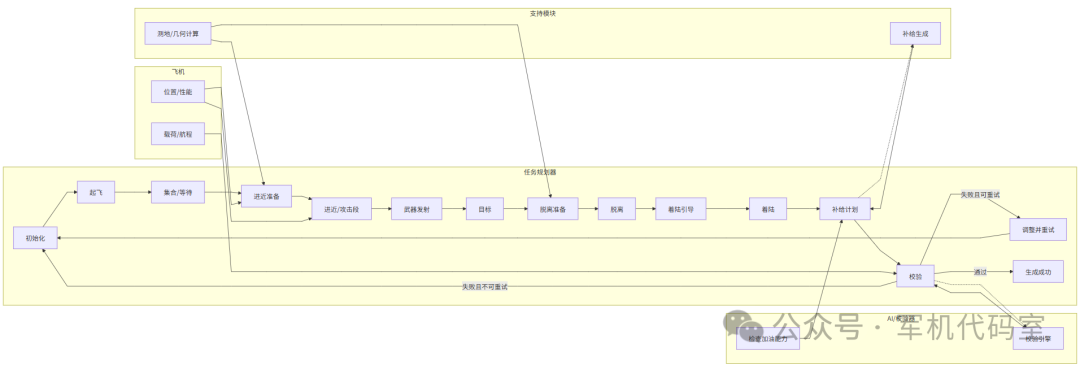
2.1 初始化
在航路生成开始时,首先由上层调用者准备场景、任务与飞机参数,进入初始化流程。此时,清空旧航路并重置航路生成标志,确保任务从头开始。
1. 清除旧航路并重置相关标志。
2. 清空flightTaskEntity.FlightPlan并初始化任务实体,保证每个新任务都从一个干净的状态开始。
2.2 起飞阶段(TakeOff)
起飞是航路生成的第一步,根据起飞点的地理位置与飞机的起飞能力生成第一个航点。
1. 功能:自动生成起飞航点,设置基础速度/高度/转向策略,为后续编队与巡航提供可控起点。
2. 输入:飞机的起飞点坐标、飞行性能参数。
3. 输出:第一个起飞航点,加入FlightPlan中。
2.3 集合/等待阶段(Marshal 和 Assemble)
集合与等待阶段通常用于编队操作。根据飞机类型(直升机或固定翼),计算并生成相应的集合点,或在需要时插入“等待”航点。对于固定翼飞机,若集合时间充足,还会加入“Hold”航点。
1. 功能:依据平台类型与任务窗口生成集合点;如需满足到达时刻(ToT)或僚机齐套,智能插入“等待/盘旋”航段。
2. 分支:直升机使用较短的集合点,固定翼飞机根据“FormUpTime”可能插入“Hold”航点。
3. 其他:修改FlightPlan,包括调整编队形式、单位油门预设等。
2.4 进近准备(Ingress)与武器段(WeaponTarget)
进近阶段的目标是从目标外侧进入合理的入场距离和角度,以确保攻击成功。通过目标位置与偏置参数计算入场点,并根据任务要求生成武器投(“发射点→目标点”)放路径。
1. 功能:计算入场点(Ingress)并确定武器段(Weapon Run)的路径,依据目标方位与安全边界自动选择入场方向与距离,支持战术化方案(单轴、多轴、间隔/分队)。
2. 判断:是否按攻击方法生成,若条件允许,优先选择战术化生成逻辑(如单轴、多轴攻击等)。
3. 回退策略:若战术生成失败,回退到默认入场路径。
2.5 目标打击航点(StrikeIngress)
在进场阶段之后,为目标生成打击航点,并将目标信息(包括目标位置、武器类型、条令要求等)挂载到航点中。此航点决定了飞机的飞行高度与速度。关键步骤包括:
1. 功能:在目标位置生成目标航点,包含目标与武器信息。
2. 输入:目标位置、任务要求、飞机性能等。
3. 输出:包含目标、期望飞行高度和速度的航点。
2.6 脱离准备(Egress)与脱离航点(StrikeEgress)生成
脱离阶段的目的是确保飞机在完成打击后安全脱离,并满足编队或时间窗要求。在这一步,计算脱离点并决定是否需要复杂的脱离逻辑(例如多轴脱离、曲线飞行等)。
1. 功能:根据攻击方法决定脱离路径,是否需要复杂曲线或多轴ToT逻辑。
2. 判断:是否为复杂攻击方法(如多轴或同步ToT),若是则生成对应的曲线与同步点。
2.7 着陆引导(Marshal)与着陆航点(LandingMarshal)
在任务完成后,战机需要返回并着陆。系统根据飞机类型(直升机或固定翼)生成不同的着陆引导点,并最终生成着陆航点。
1. 功能:为固定翼生成“Marshal”引导点,为直升机生成转弯点。
2. 输出:着陆航点,完成航路的主要部分。
2.8 补给计划(generateSubReplenishPlan)
在长距离任务中,空中加油或补给至关重要。评估任务航路的燃油消耗情况,必要时插入补给航点。
1. 功能:评估任务需求并插入补给航点。
2. 输出:补给计划,插入航路中合适的位置。
2.9 校验与回退机制(validateWaypointConnectionsAndFuel)
整个航路生成完成后,对航路的连通性、燃油、时间、速度、高度等多个约束进行校验。若校验通过,则任务成功;若校验失败,会尝试微调航路或回退到失败的步骤。
1. 功能:对整个航路进行可达性、燃油可达性、时间、速度、高度的合理性校验。
2. 回退策略:若校验失败,尝试调整角度偏移或插入补给计划,进行重试。
3 关键策略
3.1 长航程特有需求
1. 燃油与补给(A2AR)分阶段燃油评估(出发前、武器段前、返航段),必要时自动插入空中加油/补给流程;若不可行,及时返回清晰原因。
2. 时间窗与ToT:结合任务起止时间与ToT要求,利用“等待/速度调度”实现到点控制;不可满足时按策略小幅延迟或回退。
3. EMCON/雷达策略:按任务或条令控制入场/武器段/脱离段的雷达开关与电磁控制,使隐蔽性与态势感知平衡。
4. 避障与连通性:自动检测直航段是否被地形/禁航区/LOS阻断;必要时插入中继转向点,选择可达路径并保持全航段连通。
5. 战术攻击方法:优先尝试多轴/堆叠/同步ToT/分裂等战术化方案;若资源或几何不支撑,自动退化为默认入场/脱离,确保任务可执行。
6. 回退与重试:对入场角、入场距离、转向方向、巡航高度等进行小步微调与重试;超过阈值即快速失败并输出可读说明。
3.2 进近与武器段决策
1. 在航路规划的进近与武器段阶段,不仅考虑目标位置和入场距离,还会结合飞机性能、武器射程、威胁环境等多重因素,智能选择最优进场路径。
2. 对于复杂攻击方法(如多轴、分队、同步到达等),自动分析编队结构和任务要求,优先生成战术化航路,提升打击效果和生存率。
3. 若战术化方案因资源或环境限制无法实现,自动回退到标准进近方式,确保任务流程不中断。
4. 武器段规划时,根据武器类型和目标特性,自动生成最佳发射点和攻击航点,保证武器投放的有效性和安全性。
3.3 脱离与复杂打击分支
1. 在脱离阶段,根据任务类型和攻击方法,智能计算脱离点和返航路径。
2. 对于需要多轴同步攻击或分队协同的任务,自动生成曲线航路和同步脱离点,确保编队成员能够安全、有序地撤离战区。
3. 如果复杂脱离方案无法满足实际条件,自动切换到默认脱离路径,优先保障飞机安全返航。
4. 整个脱离过程还会动态评估威胁态势和燃油剩余,必要时调整航路以规避高风险区域或插入补给航段
3.4 校验与重试策略
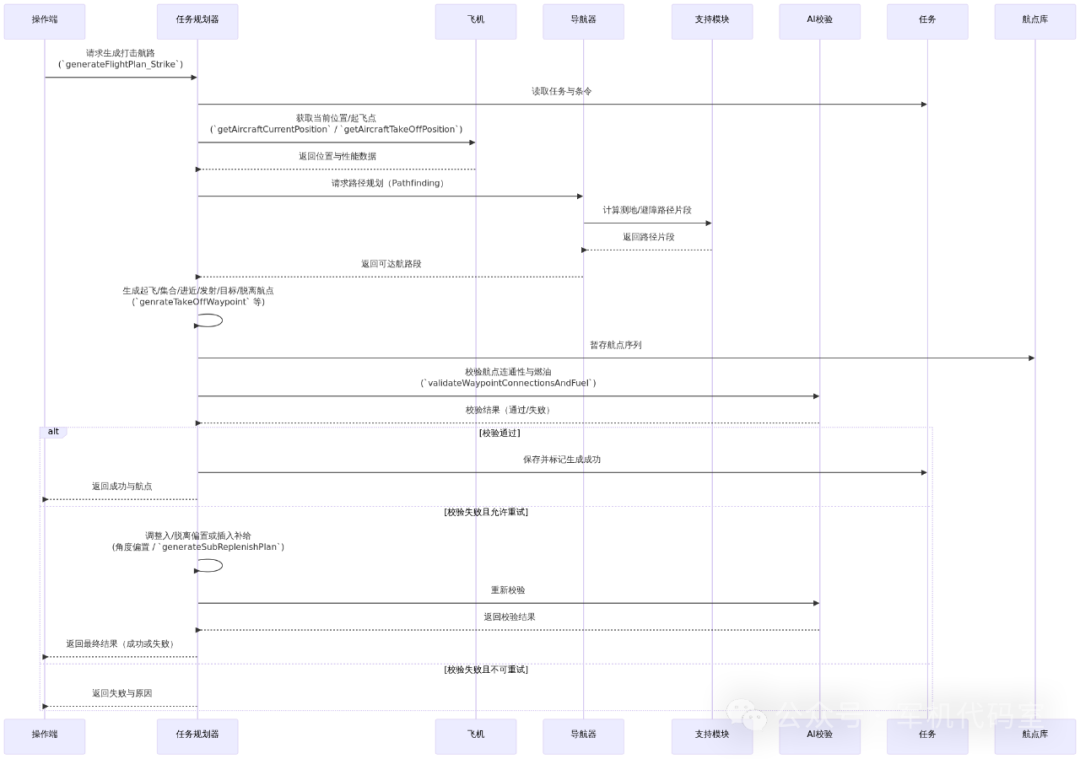
1. 航路生成完成后,系统会对所有航点和航段进行全面校验,包括路径连通性、燃油消耗、时间窗、速度与高度限制等。校验过程中,自动检测潜在风险,如不可达航段、燃油不足、时间冲突等,并根据任务容错策略决定是否允许重试。
2. 重试时,系统会智能微调入场角度、航点位置、速度或高度参数,甚至插入补给或中继航点,力求生成可行航路。
3. 若多次调整后仍无法满足所有约束,系统会及时回退并输出明确的失败原因,便于后续人工干预或任务调整。